自主系统需要结合运行环境理解
AAEON在2026年1月13日介绍无人载具部署指南,按空中、地面和水下三类平台讨论技术挑战,并把嵌入式自主计算作为共同基础。原文提到农业、基础设施、物流制造、危险区域监测以及水下设施维护等方向。这是一份指南介绍,重点在于帮助读者理解场景差异,没有发布某一具体无人载具的性能测试或交付规模。
PG关注到,无人系统虽都需要感知和计算,但安装空间、能源来源、通信条件和环境压力并不相同。把某种主机放入平台,只解决了部分计算问题,导航、任务管理、执行机构与人员接管仍需完整设计。因此,选型应先明确作业目标和使用环境,再讨论运算资源,而不是从单一处理器规格反推所有需求。
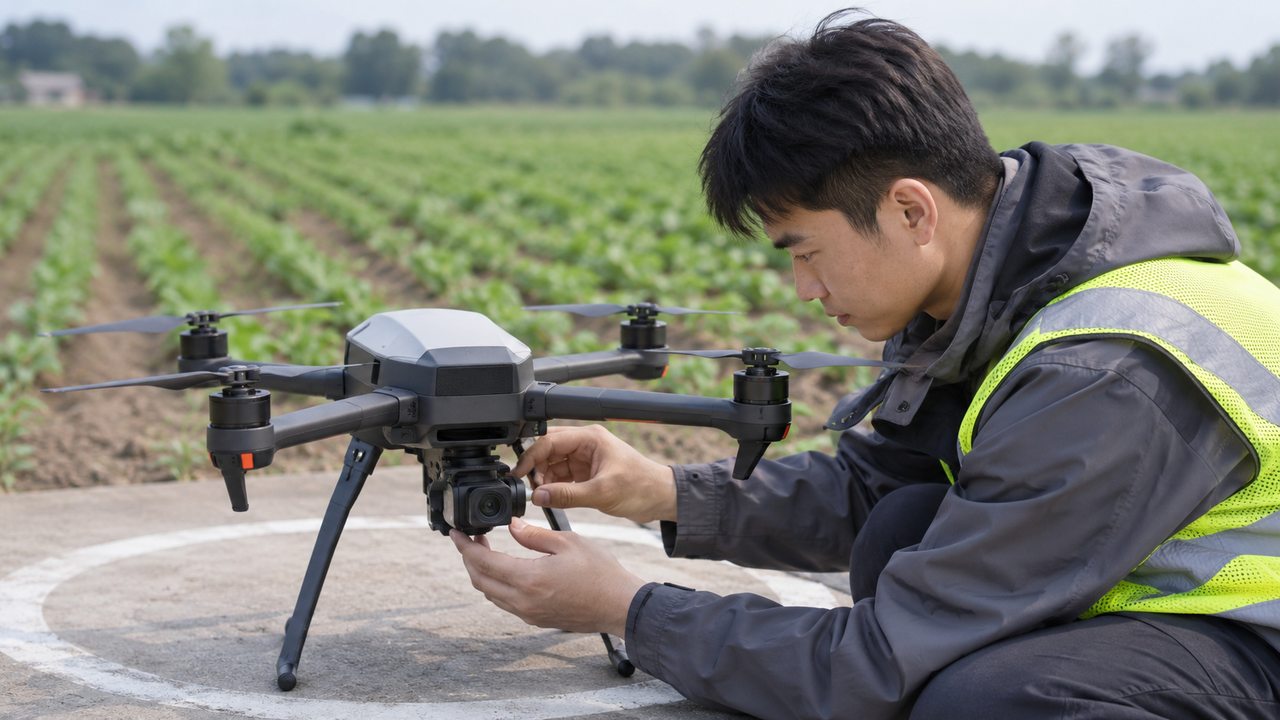
空中平台强调载荷与能源平衡
指南介绍将无人机用于基础设施、农业和灾害响应等方向,强调空中视角在任务中的作用。对于民用巡检设备,计算单元通常需要与相机、通信和其他载荷共同安排空间与重量。机载分析能够为本地处理提供基础,但具体续航、可搭载重量和处理能力,仍须由完整飞行平台的设计和测试确定,不能从计算机功耗单独推导。
项目团队可以先明确任务需要采集何种数据、哪些内容必须即时处理、哪些可以在任务结束后分析,再选择相机与计算配置。这样有助于减少不必要的机载负载。验证时还应观察设备振动、散热与连接稳定性,并把传感器、存储和通信模块一起测试,确保地面环境下的成功运行能够在目标平台中保持。
地面平台需要协调移动与任务流程
原文将地面无人载具与物流制造中的物料搬运、危险地点监测等场景联系起来。此类设备需要持续处理环境感知、移动状态和任务信息,计算平台应配合控制器、摄像头及其他传感器。能够运行导航软件并不代表平台已经适合任意现场,路线宽度、光照、人员流动和载荷变化都需要在实际任务中确认。
试点可以先限定区域和路线,记录任务完成、人工接管与异常恢复情况,再逐步扩大范围。对于连接既有制造流程的设备,还需明确任务如何下发、状态如何反馈以及现场人员怎样介入。把这些业务步骤与底层计算分开验证,有助于识别问题来自移动能力、通信还是流程设计,而不是笼统归因于算力不足。
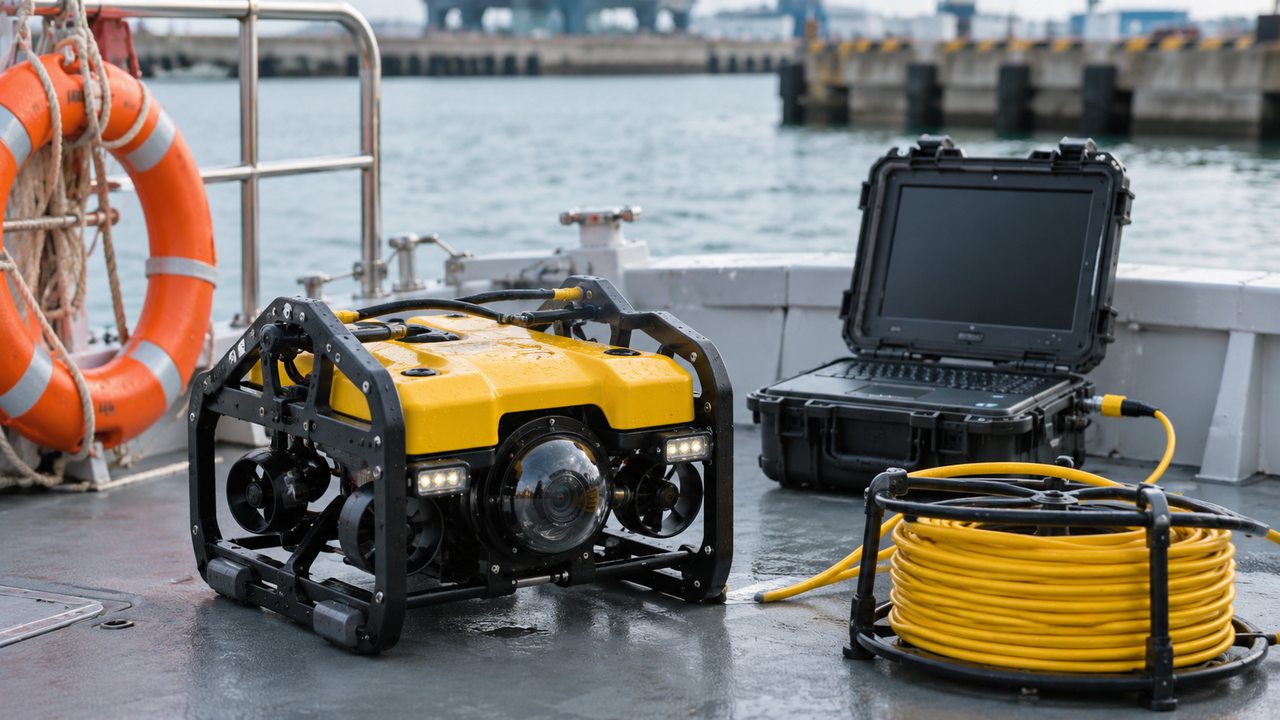
水下应用更重视环境与通信约束
水下无人载具在原文中对应深海探索和基础设施维护等方向。与空中和地面设备相比,水下平台需要面对不同的通信、密封与维护条件,计算设备只是整体结构的一部分。指南介绍没有给出某款产品的耐压深度、密封等级或水下通信能力,因此不能将这些能力附加到未明确说明的硬件型号上。
PG认为,阅读这类跨场景指南时,最有价值的是建立需求分类:哪些计算能力可以复用,哪些连接与环境条件必须单独设计。项目可围绕任务周期、数据保留、供电和异常处理形成检查清单,再选择具体平台。原文提供了进一步学习的入口,真正的部署结论仍需对应明确设备、真实环境和可回查的测试记录。
按任务阶段安排验证
准备试点时,可将任务拆成出发前检查、数据采集、任务执行和返回后的整理,分别记录设备状态与异常处理方式。若同一软件计划用于不同载具,还应核对传感器、时间同步和接口差异,不能只凭程序能够启动就认定迁移完成。保存具体配置与运行记录,有助于团队逐步明确哪些功能可以复用,哪些需要针对环境重新设计。